Bir konveyörün hızını ayarlamak, bir ürünü doğru noktaya taşımak veya iki hareketi birbiriyle uyumlu çalıştırmak, makine otomasyonunda sık karşılaşılan görevler arasında yer alıyor. Bu görevler için gerekli kontrol altyapısı, makinenin büyüklüğüne ve uygulamanın beklentilerine göre değişiyor. Az sayıda sürücüyle çalışan makinelerde ise ihtiyaç duyulan hareket fonksiyonlarını uygun maliyetli ve kolay yönetilebilir bir yapıda bir araya getirmek önem kazanıyor.
KOMPAKT MAKİNELERDE HAREKET MERKEZİ OLARAK YÖNETİLİYOR
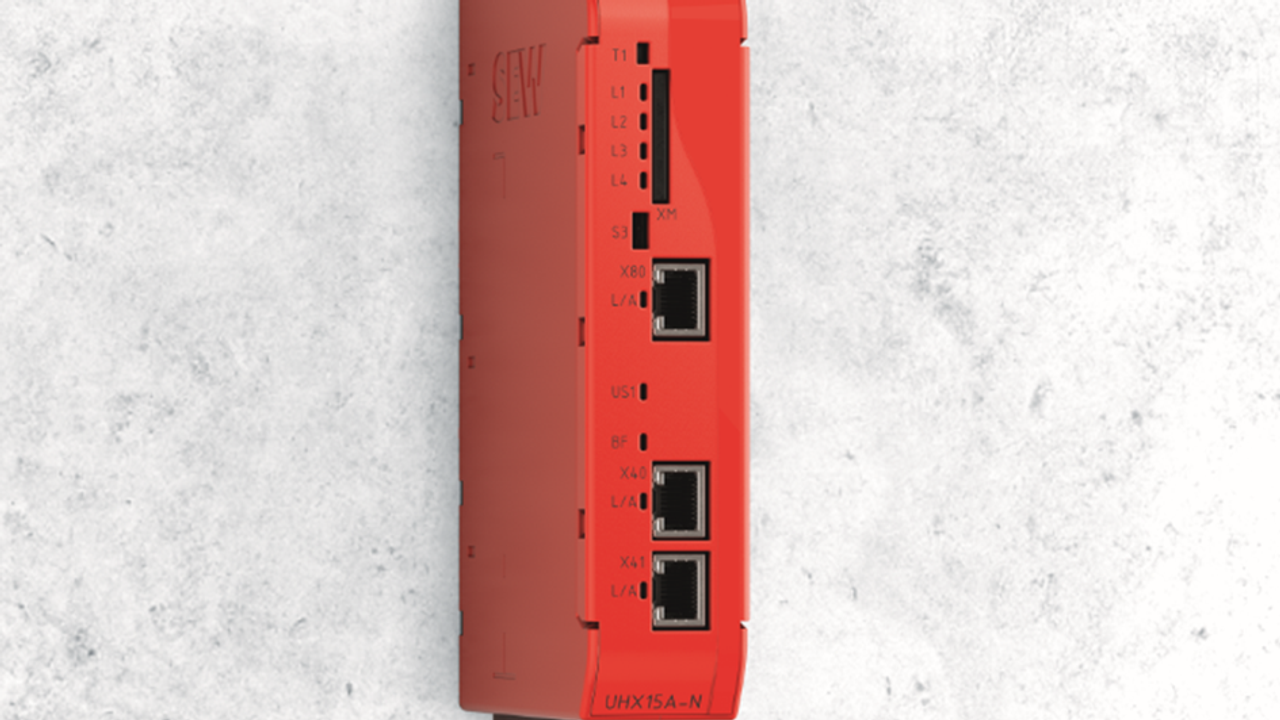
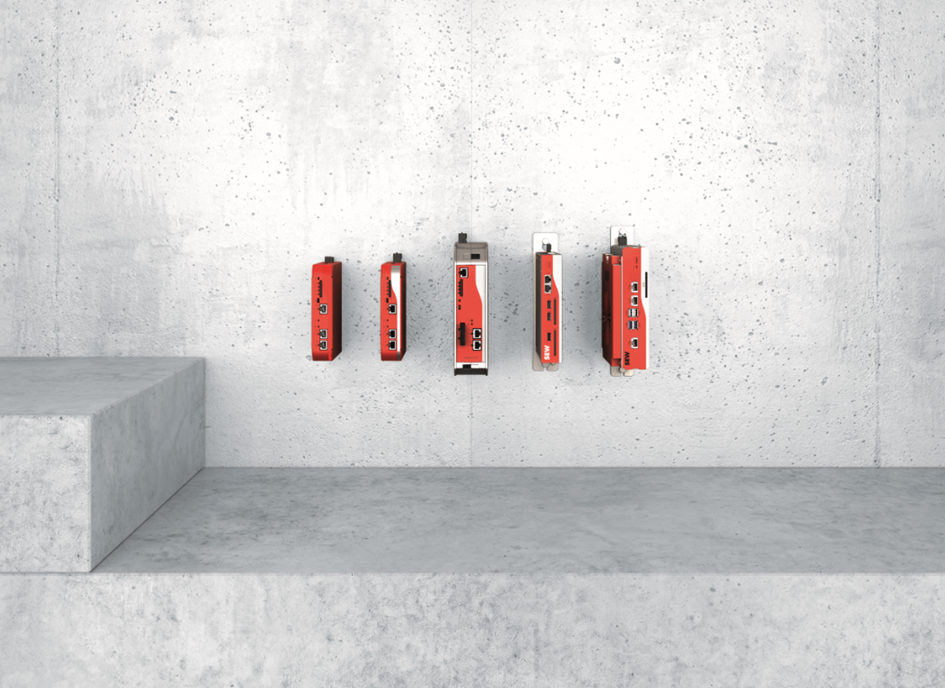
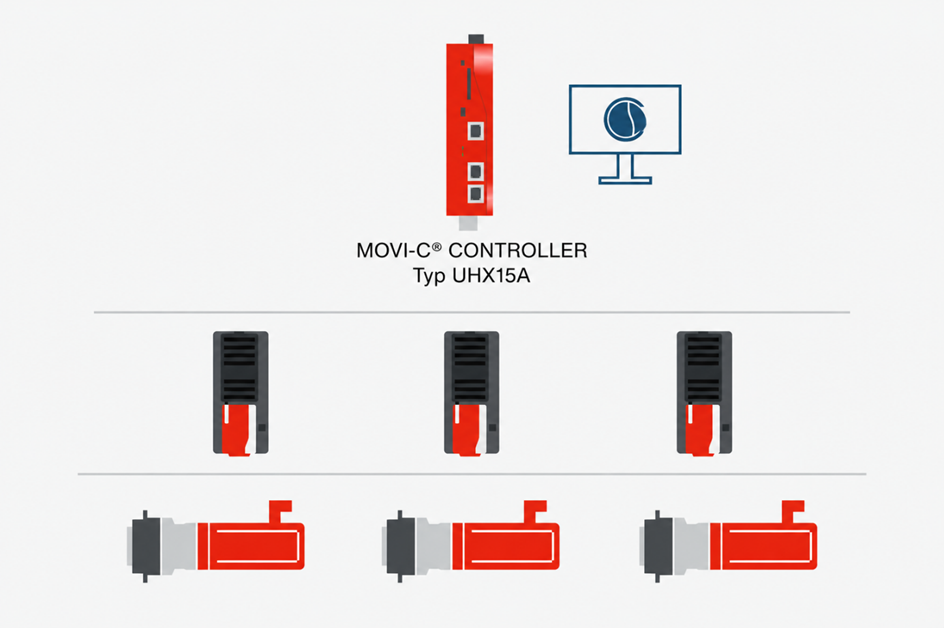
SEW-EURODRIVE, MOVI-C® modüler otomasyon platformuna dahil ettiği MOVI-C® Controller UHX15A ile bu ihtiyaca yönelik bir çözüm sunuyor. Üç adete kadar frekans invertörü içeren uygulamalar için geliştirilen kontrolör, kompakt makinelerde hareketin merkezi olarak yönetilmesine olanak tanıyor. Böylece makine üreticileri, uygulamanın ölçeğine uygun bir kontrol altyapısı oluşturabiliyor.
UHX15A’nın kullanım alanı, temel hız ve konumlama görevleriyle sınırlı kalmıyor. Birden fazla sürücünün birlikte çalışması gereken uygulamalarda hız eşleştirme, tork bağlantısı ve pozisyona bağlı senkron hareket gibi fonksiyonlar da kullanılabiliyor. Örneğin, ardışık konveyör bölümlerinin uyumlu hızlarda çalışması veya makine içindeki iki hareketin belirli bir pozisyon ilişkisini koruması gerektiğinde, bu hareketlerin ortak bir kontrolör üzerinden yönetilmesi uygulamanın bütün olarak ele alınmasını sağlıyor.
HAZIR YAZILIM MODÜLLERİYLE KOLAY MÜHENDİSLİK
Bu fonksiyonların oluşturulmasında MOVIKIT® hazır yazılım modülleri önemli bir rol üstleniyor. Standart hareket görevlerinin hazır modüller üzerinden yapılandırılabilmesi, benzer yazılım fonksiyonlarının her projede yeniden geliştirilmesi ihtiyacını azaltmaya yardımcı oluyor. Makine üreticileri, uygulamanın gerektirdiği hareketleri parametrelendirme yoluyla tanımlarken makineye özgü kontrol mantığını ayrıca geliştirebiliyor.
MOVISUITE® mühendislik ortamı da yapılandırma, devreye alma ve teşhis işlemlerini ortak bir çalışma ortamında birleştiriyor. Kontrolör ve bağlı SEW-EURODRIVE bileşenleri üzerinden yürütülen bu işlemler, mühendislik sürecinin daha düzenli ilerlemesini destekliyor. Uygulamaya özel fonksiyonlar gerektiğinde ise IEC 61131-3 standartlarına dayalı programlama altyapısı kullanılabiliyor. Böylece hazır modüllerin sunduğu kolaylık, makinenin çalışma senaryosuna göre geliştirilen yazılımla tamamlanabiliyor.
MEVCUT SİSTEMLERE UYUM VE MODERNİZASYON
Kontrol çözümünün mevcut otomasyon altyapısına uyumu da makine tasarımında belirleyici konular arasında bulunuyor. UHX15A, uygun haberleşme seçeneğine bağlı olarak PROFINET, EtherNet/IP™ ve Modbus TCP üzerinden üst seviye otomasyon sistemleriyle bağlantı kurabiliyor. Alt seviyedeki sürücüler ve uyumlu giriş/çıkış bileşenleri ise EtherCAT®/SBusPLUS sistem veri yolu üzerinden kontrol mimarisine dahil edilebiliyor. Bu yapı, makinenin hareket görevlerini merkezi olarak yönetirken üst seviye kontrol sistemiyle veri alışverişini de destekliyor.
UHX15A, yeni makine projelerinin yanında mevcut uygulamaların modernizasyonunda da değerlendirilebiliyor. B jenerasyonunda IPOS tabanlı master-slave yapılarıyla gerçekleştirilen hareket görevleri, C jenerasyonuna geçişte merkezi kontrolör yaklaşımıyla yeniden tasarlanabiliyor. Bu geçişte mevcut çalışma mantığının, donanımın ve yazılım fonksiyonlarının birlikte incelenmesi, yeni platforma uygun çözümün belirlenmesini sağlıyor.
Konveyör sistemleri, makine içi taşıma üniteleri ve sınırlı sayıda sürücünün koordineli çalıştığı makine bölümleri, UHX15A’nın değerlendirilebileceği uygulamalar arasında yer alıyor. Kontrolör seçimi yapılırken eksen sayısının yanı sıra hareketlerin niteliği ve uygulamanın performans beklentileri de dikkate alınıyor.
SEW-EURODRIVE, MOVI-C® Controller UHX15A ile küçük ölçekli hareket kontrol uygulamalarında ekonomik donanım seçimini, hazır yazılım fonksiyonlarını ve ortak mühendislik ortamını bir araya getiriyor. Makine üreticileri için bu yaklaşım, ihtiyaç duyulan hareketleri uygulamaya uygun bir mimaride yönetme ve benzer projelerde tekrar kullanılabilecek bir mühendislik yapısı oluşturma imkânı sunuyor.